

Details & Images
16mm Stroke
Miniature Servo Electric Cylinder
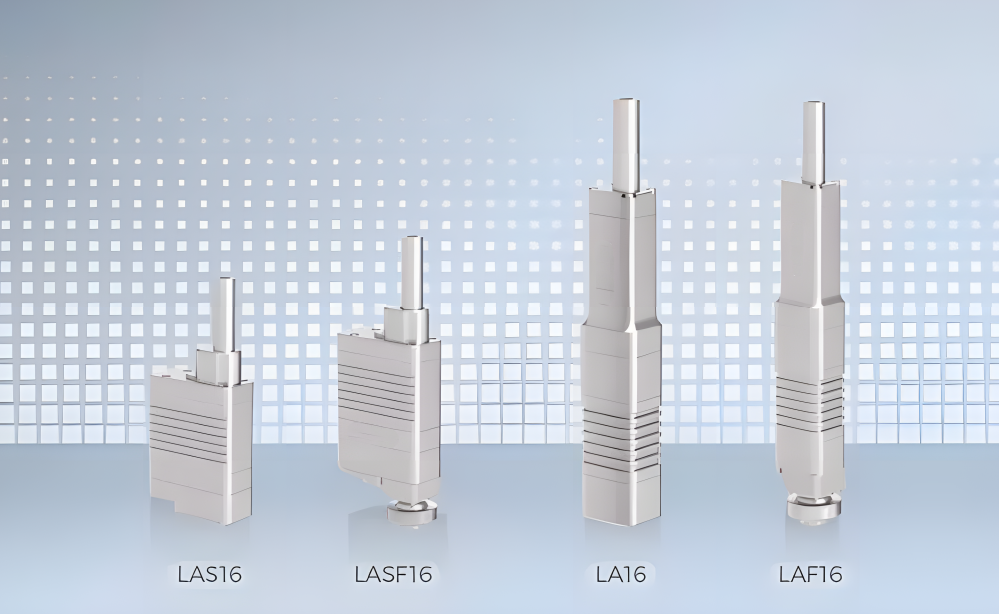
Product Introduction
The micro servo electric cylinder—an integrated linear actuator—is a compact, all-in-one linear servo system serving as a core motion component for precision electromechanical equipment such as robots, industrial machinery, and medical devices. It integrates a coreless motor, precision gear reducer, lead screw drive mechanism, sensors, and a closed-loop control system. Characterized by its compact size, high precision, and high power density, it enables precise servo control at any position within its travel range. It features a built-in absolute position sensor, ensuring that position data is retained after power loss and eliminating the need for a homing procedure.
Core Advantages
| Compact size |
|
| High precision | |
| Force control | |
| High power density | |
| Integrated drive and control |
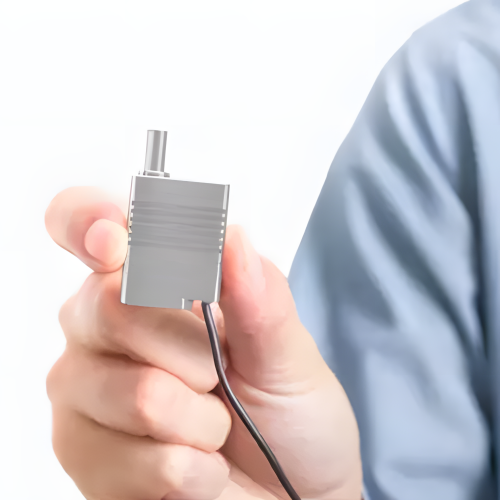
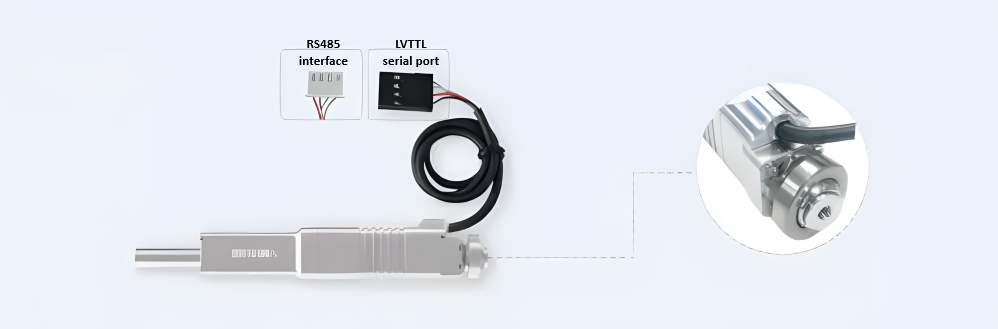
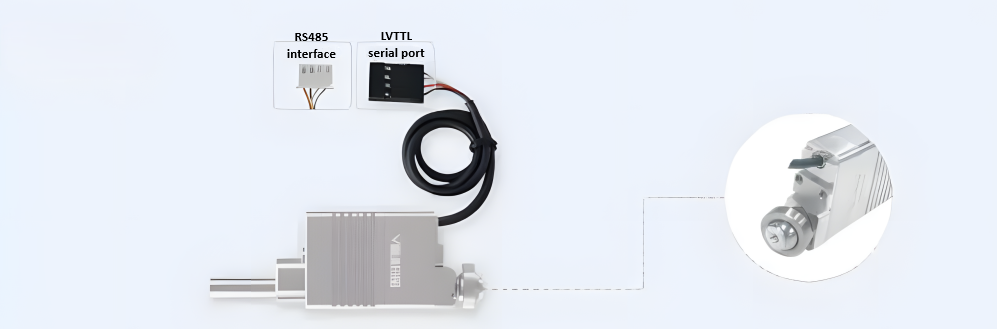
*Electrical Interface: LVTTL 3.3V serial bus interface with configurable ID;
multiple miniature servo electric cylinders with different IDs can be controlled via the serial bus.
Product Specifications
Series Name | Speed rating | Mechanical interface | Electrical interface | Model Examples | |
LA16 | 02 | 1 | D | LA16-021D | |
journey | 02 | 1-Standard Interface | D-LVTTL Serial Port | ||
07 | 2-Port with mounting tabs | P-PWM interface | |||
3-Octagonal interface | 2-RS485 Interface |
Standard Parameters
| Travel | 16mm |
| Weight | 23g |
| Operating voltage | DC8V±10% |
| Repeatability | +0.03mm |
| Operating temperature | -10℃~+60℃ |
| Quiescent current | 0.02A |
| Peak current | 2A |
| IP rating | IP40 |
| Speed Rating | 02 | 07 |
| Maximum Push/Pull Force | 70N | 42N |
| Stall Push/Pull Force | 100N | 60N |
| Maximum Self-Locking Force | 100N | 50N |
| No-Load Speed | 18mm/s | 50mm/s |
| Full-Load Speed | 8mm/s | 21mm/s |
| No-Load Current | 0.20A | 0.50A |
Series Name | Speed rating | Mechanical interface | Electrical interface | Model Examples | |
LAS16 | 02 | 1 | D | LAS16-021D | |
journey | 02 | 1-Standard Interface | D-LVTTL Serial Port | ||
06 | 3-Octagonal interface | P-PWM interface | |||
10 | 2-RS485 Interface |
Standard Parameters
| Travel | 16mm |
| Weight | 27g |
| Operating voltage | DC8V±10% |
| Repeatability | +0.03mm |
| Operating temperature | -10℃~+60℃ |
| Quiescent current | 0.02A |
| Peak current | 2A |
| IP rating | IP40 |
| Speed Rating | 02 | 06 | 10 |
| Maximum Push/Pull Force | 105N | 49N | 31N |
| Stall Push/Pull Force | 150N | 70N | 45N |
| Maximum Self-Locking Force | 150N | 50N | 30N |
| No-Load Speed | 13mm/s | 38mm/s | 62mm/s |
| Full-Load Speed | 4mm/s | 18mm/s | 39mm/s |
| No-Load Current | 0.20A | 0.50A | 0.50A |
Series Name | Speed rating | Mechanical interface | Electrical interface | Model Examples | |
LAF16 | 02 | 4 | D | LAF16-024D | |
journey | 02 | 4-Joint bearing | D-LVTTL Serial Port | ||
07 | 2-RS-485 interface |
Standard Parameters
| Travel | 16mm |
| Weight | 33g |
| Operating voltage | DC8V±10% |
| Repeatability | +0.03mm |
| Operating temperature | -10℃~+60℃ |
| Quiescent current | 0.02A |
| Peak current | 2A |
| Force sensor detection range | -100N~+100N |
| Force sensor resolution | 1N |
| IP rating | IP40 |
| Speed Rating | 02 | 07 |
| Maximum Push/Pull Force | 70N | 42N |
| Stall Push/Pull Force | 100N | 60N |
| Maximum Self-Locking Force | 100N | 50N |
| No-Load Speed | 18mm/s | 50mm/s |
| Full-Load Speed | 8mm/s | 21mm/s |
| No-Load Current | 0.23A | 0.53A |
Series Name | Speed rating | Mechanical interface | Electrical interface | Model Examples | |
LASF10 | 02 | 4 | D | LASF16-024D | |
journey | 02 | 4-Joint bearing | D-LVTTL Serial Port | ||
06 | 2-RS-485 interface | ||||
10 |
Standard Parameters
| Travel | 16mm |
| Weight | 36g |
| Operating voltage | DC8V±10% |
| Repeatability | +0.03mm |
| Operating temperature | -10℃~+60℃ |
| Quiescent current | 0.05A |
| Peak current | 2A |
| Force sensor detection range | -100N~+100N |
| Force sensor resolution | 1N |
| IP rating | IP40 |
| Speed Rating | 02 | 06 | 10 |
| Maximum Push/Pull Force | 105N | 49N | 31N |
| Stall Push/Pull Force | 150N | 70N | 45N |
| Maximum Self-Locking Force | 150N | 50N | 30N |
| No-Load Speed | 13mm/s | 38mm/s | 62mm/s |
| Full-Load Speed | 4mm/s | 18mm/s | 39mm/s |
| No-Load Current | 0.53A | 0.73A | 0.73A |
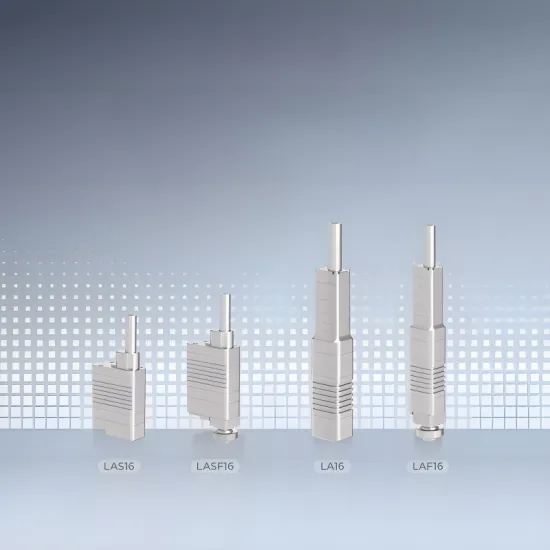
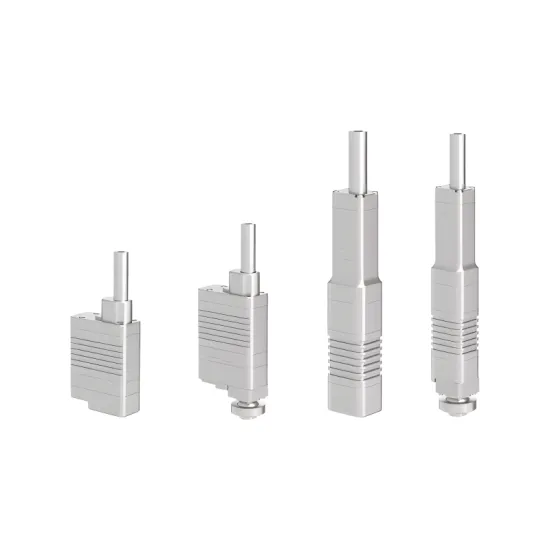
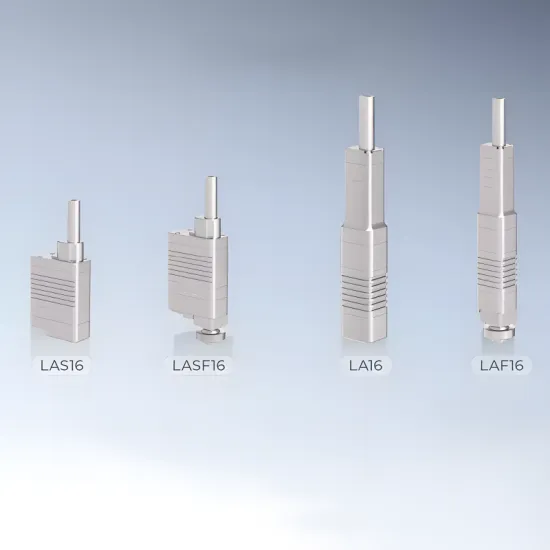
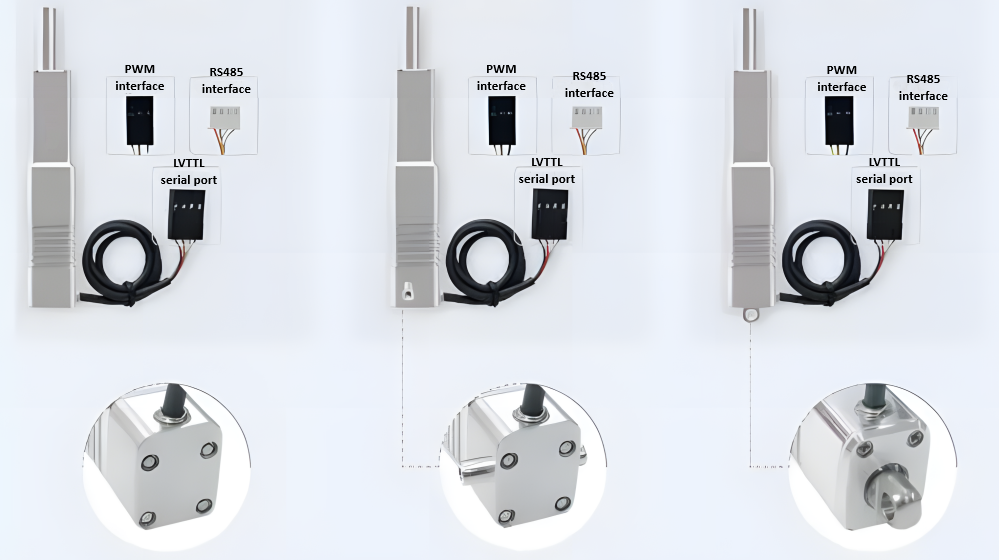
Actual product photo
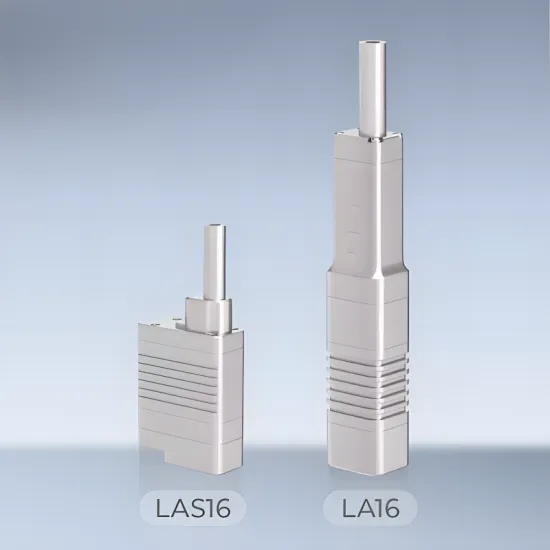
LA16
| [Standard Interface] | [With mounting tabs] | [Octagonal Interface] |
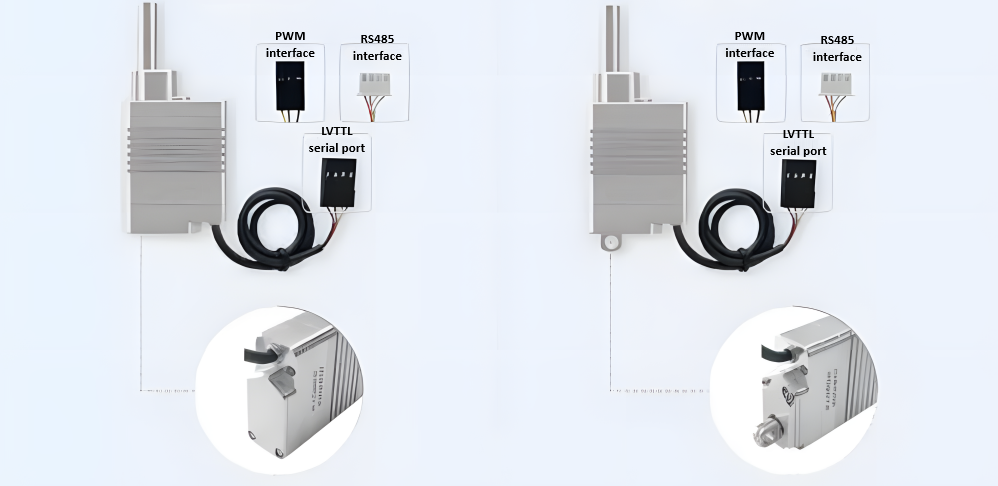
LAS16
| [Standard Interface] | [Octagonal Interface] |
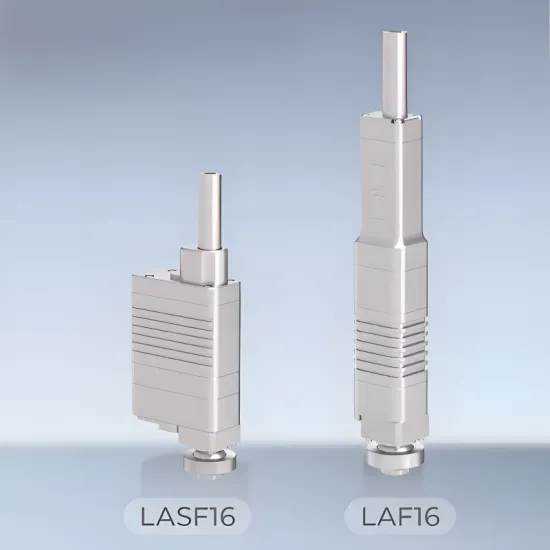
LAF16
[Spherical Plain Bearings]
LASF16
[Spherical Plain Bearings]
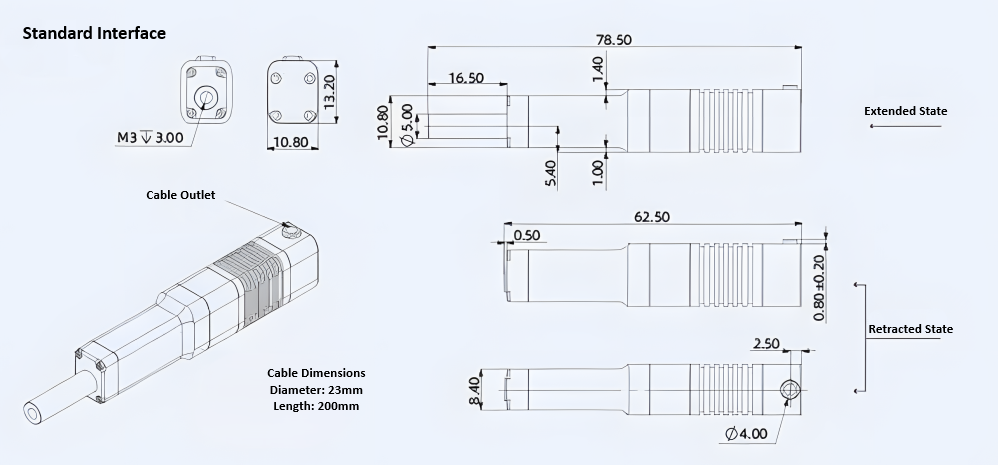
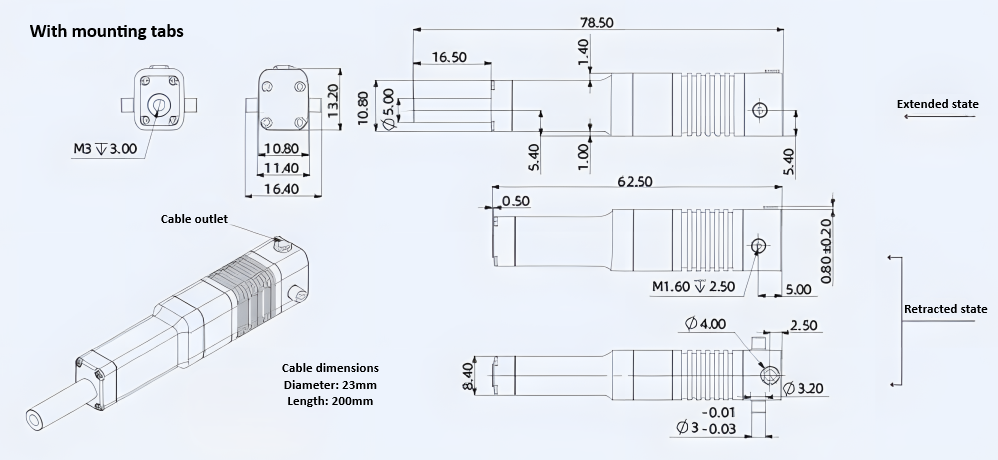
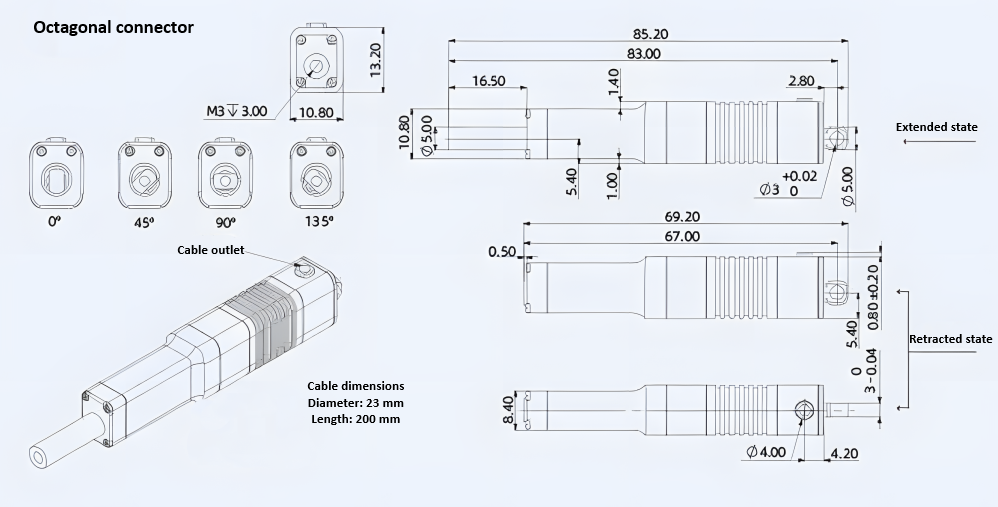
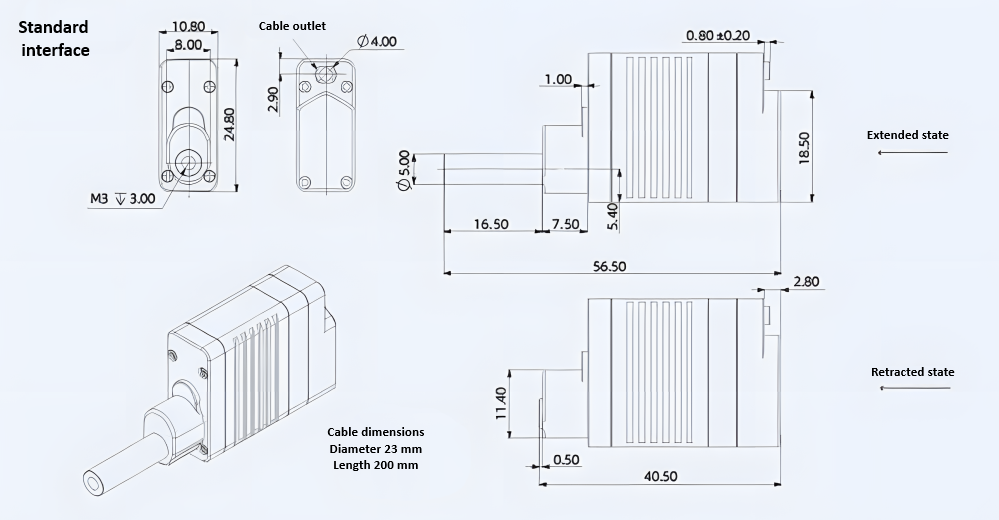
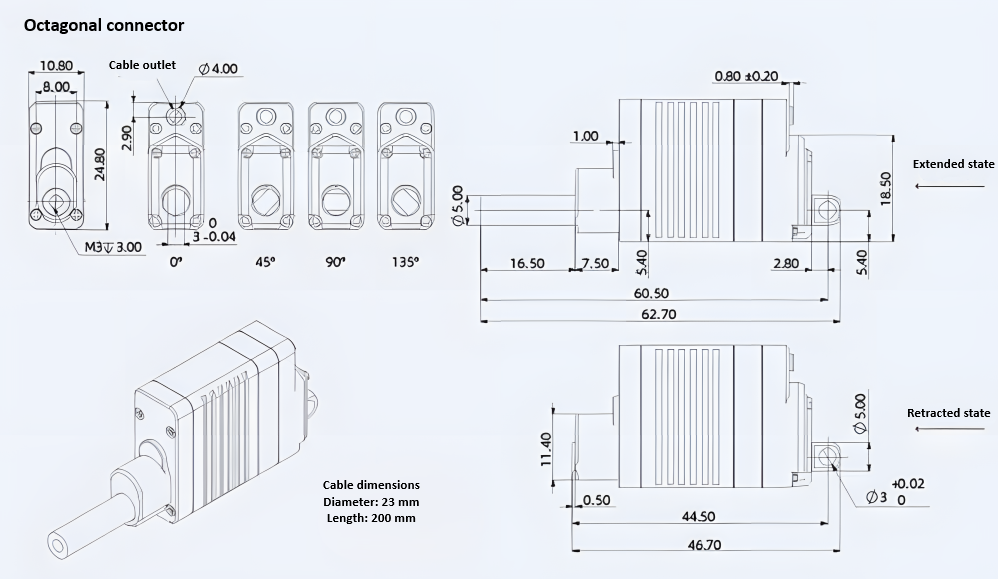
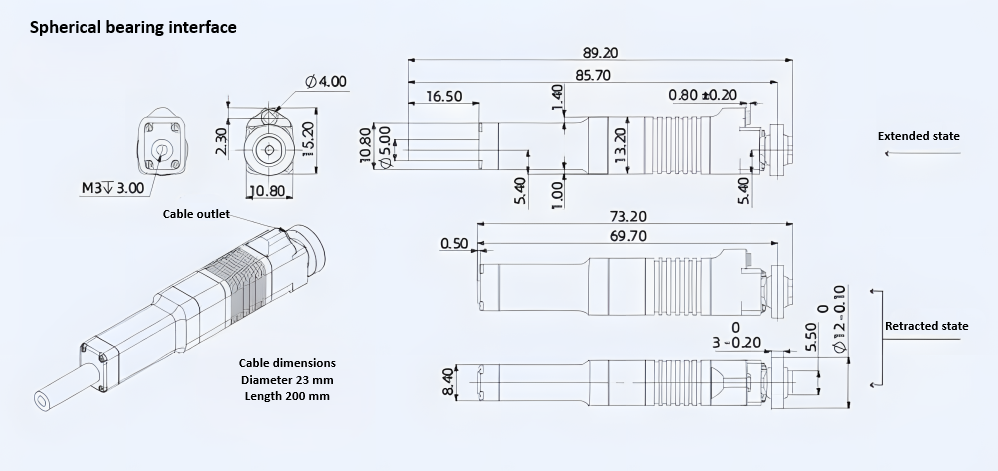
Dimensional Drawing
LA16
LAS16
LAF16
LASF16
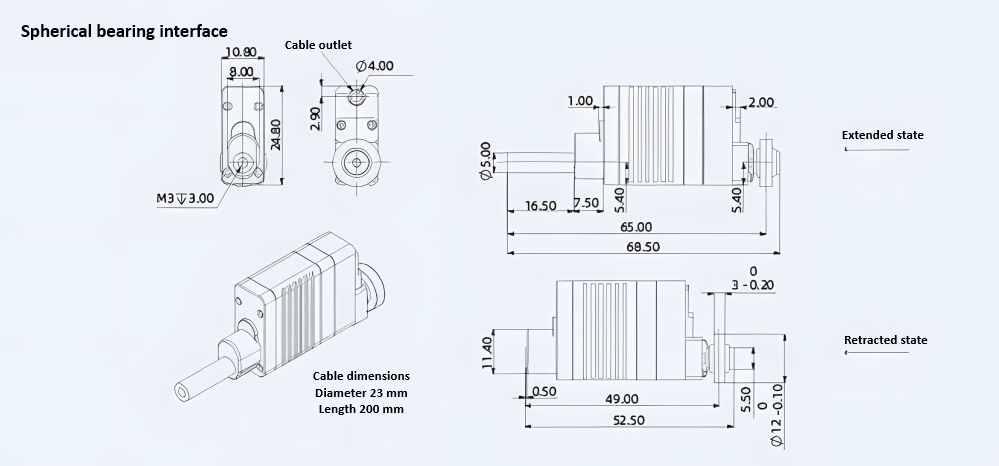
Installation Method
LA Series
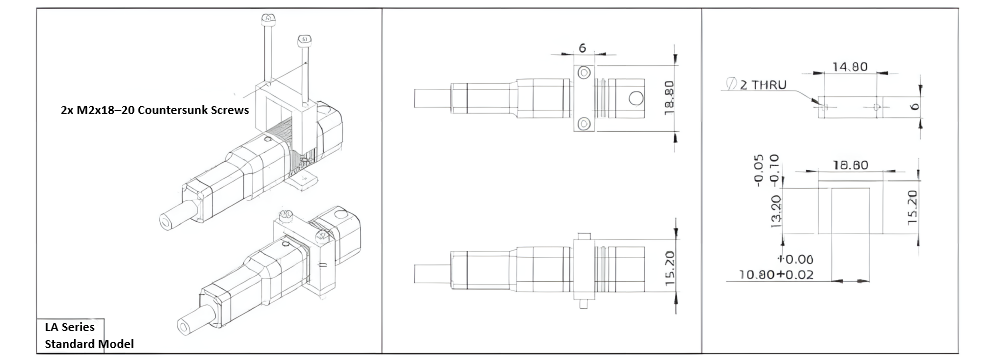
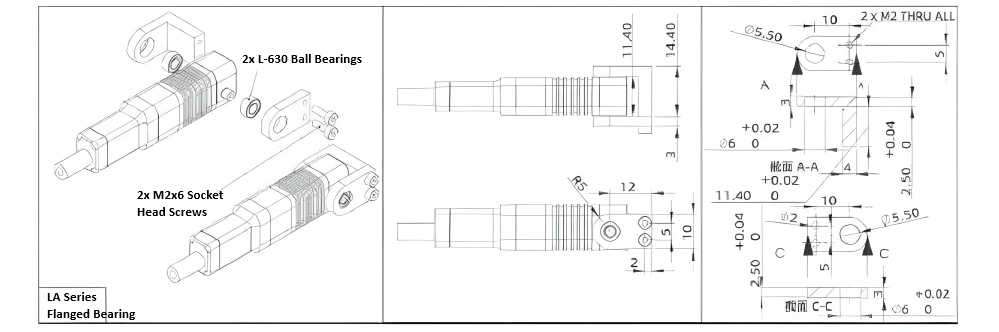
Note: Installation parts are for design reference only; actual parts are not provided.
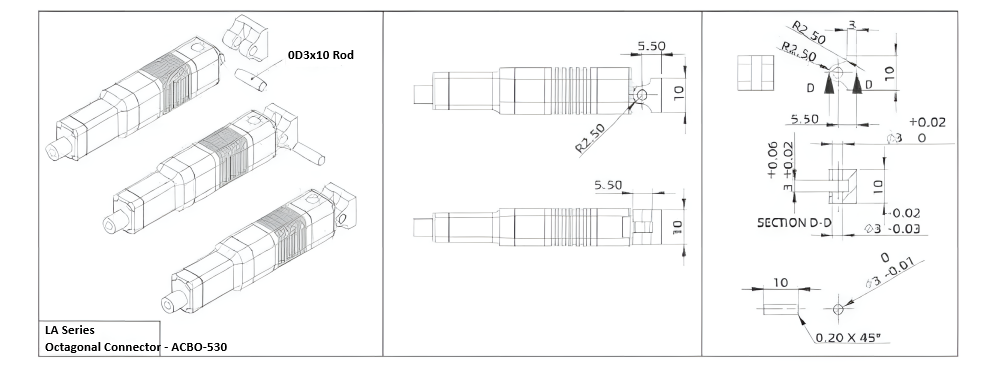
LAS Series
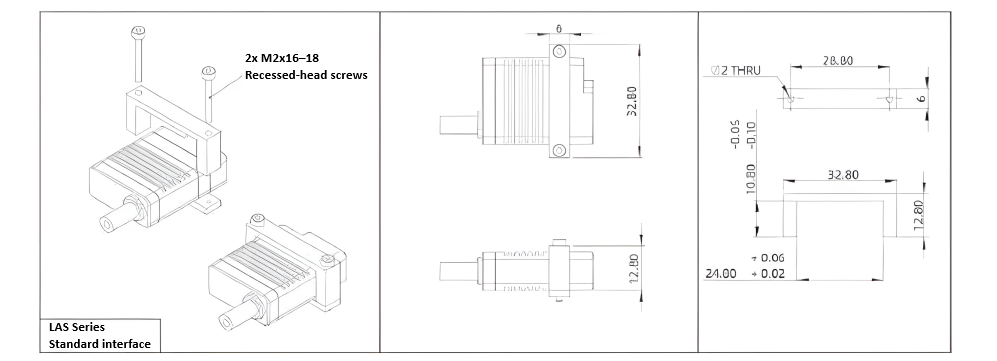
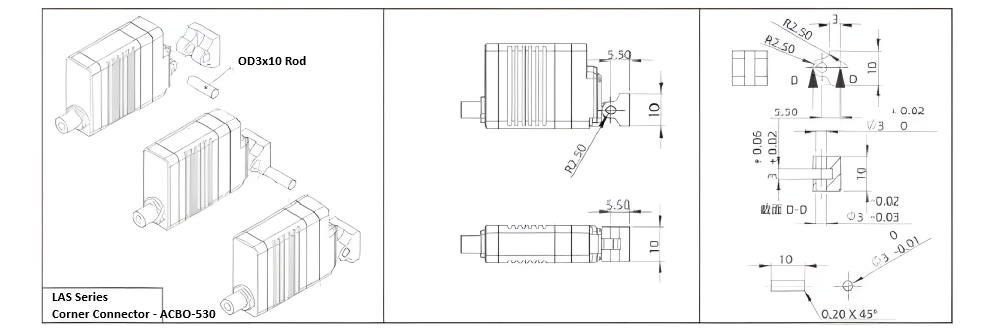
Note: Installation parts are for design reference only; actual parts are not provided.
LAF Series
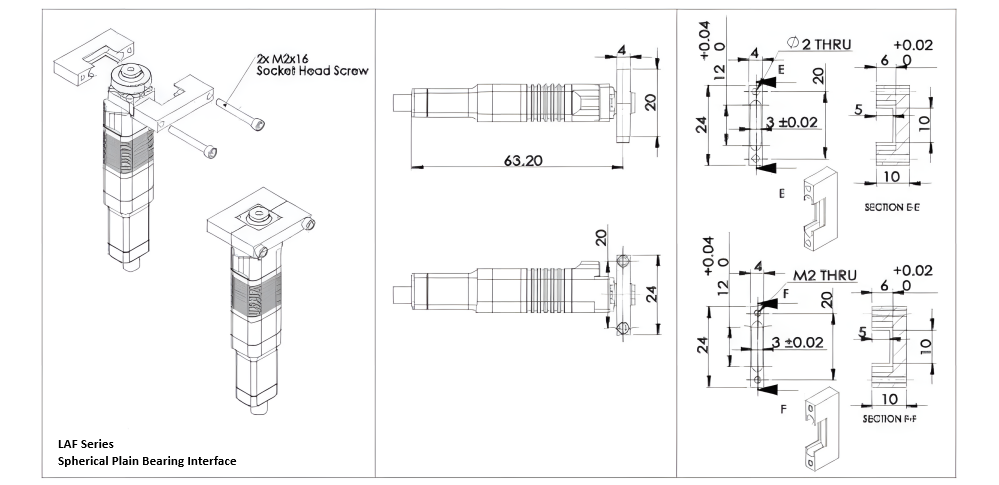
LASF Series
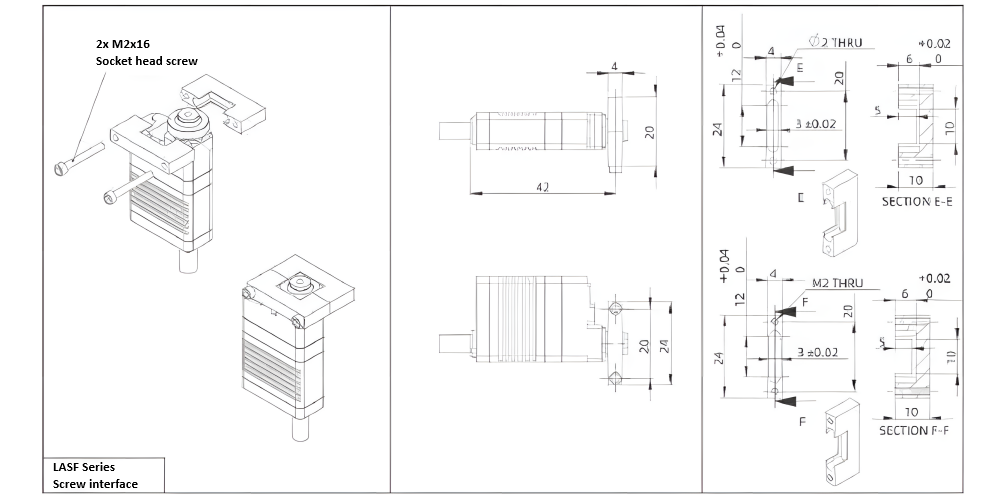
Note: Installation parts are for design reference only; actual parts are not provided.
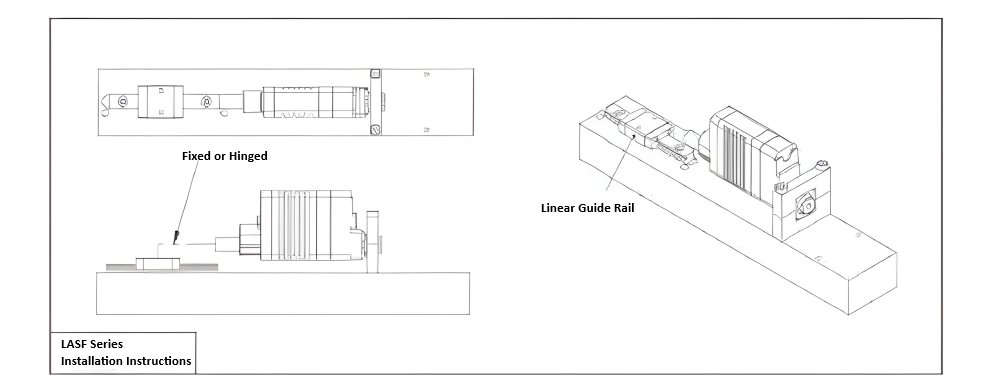
(It is recommended to install a linear guide at the front end of the push rod to relieve lateral forces and eliminate their impact on the force sensor's readings.)
Application Areas
robot |
Biomedicine |
Humanoid robot | Minimally invasive surgical instruments |
Biomimetic robots | Medical aesthetic devices |
Surgical robot | IVD (In Vitro Diagnostic) Equipment |
Teleoperated robot | Rehabilitation Equipment/Exoskeletons |
| Dexterous hand | Biological Laboratory Automation |
Industrial Automation |
Aerospace |
New Energy Equipment | UAV / Drone |
3C Electronic Equipment | Manned aircraft |
Semiconductor equipment |
|
Optical equipment | |
Automotive automation equipment | |
3D Printing | |
| Other precision instruments and meters | Educational Research |